Manipulación de residuos
Recogida de objetos seleccionados en una celda industrial adaptada al material y al proceso de recuperación.
Separación espectral / 2 configuraciones
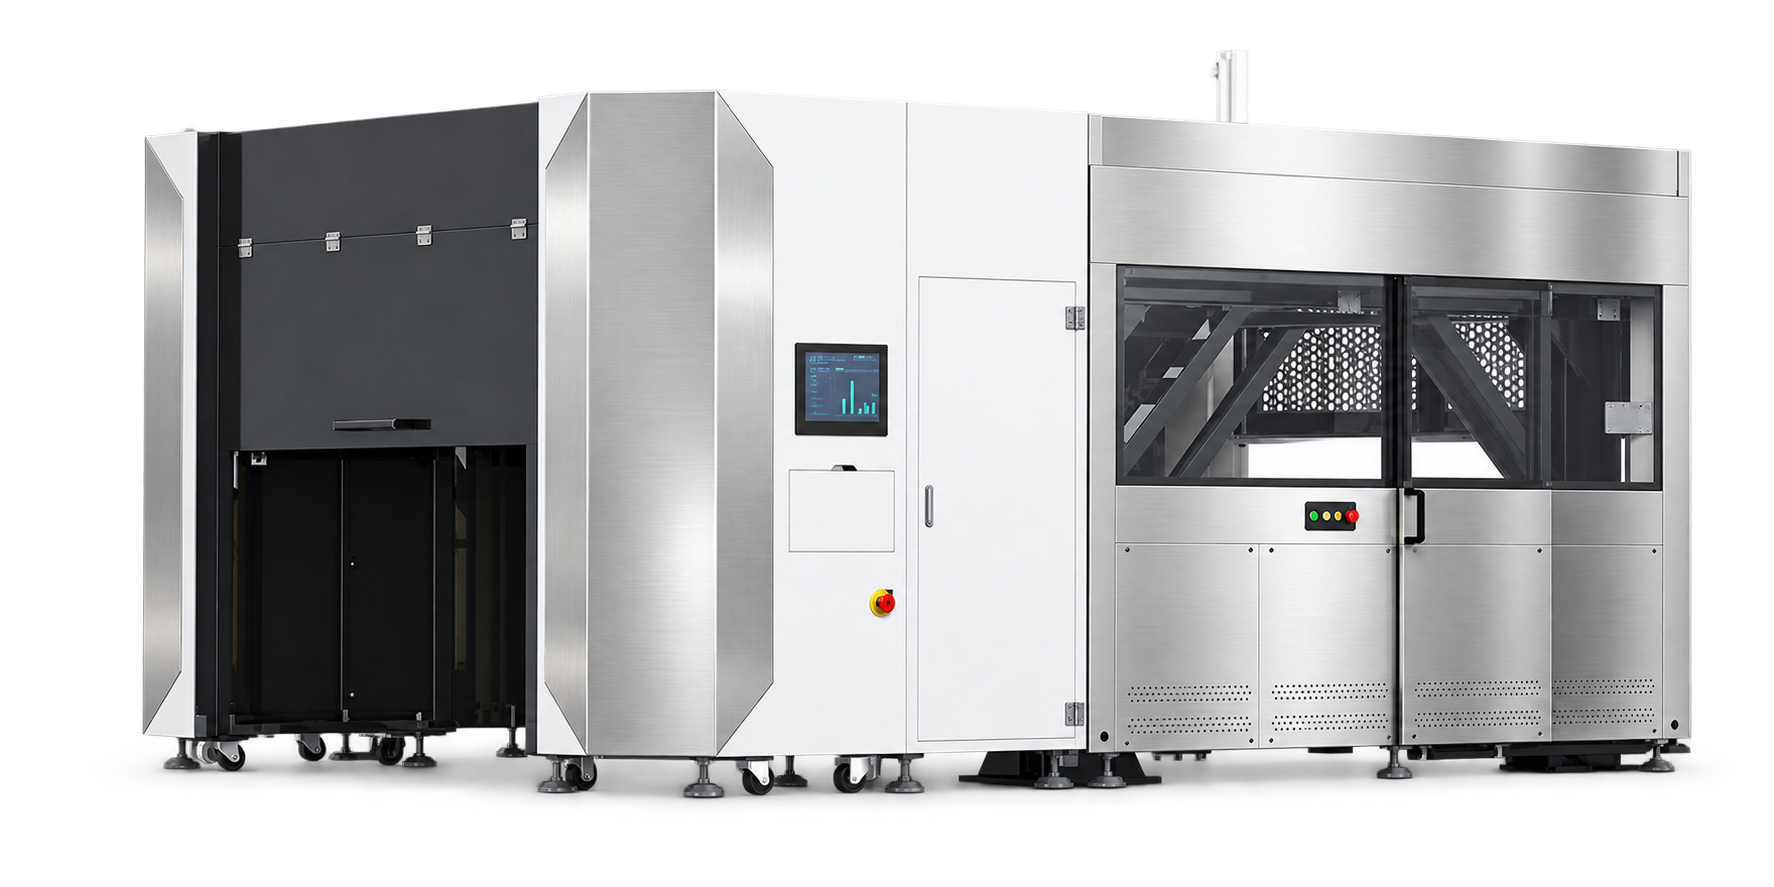
Robótica de carga pesada
Integra clasificación robotizada para aplicaciones de carga pesada dentro de una celda de trabajo protegida. Las configuraciones permiten operar uno o dos robots con un controlador. La selección de herramienta y la preparación de los objetos forman parte del diseño de la aplicación.
PLC + HMI · Equipo independiente o integrado a una línea
Material y destino
Recogida de objetos seleccionados en una celda industrial adaptada al material y al proceso de recuperación.
Configuraciones de uno o dos robots para coordinar la manipulación dentro del área de trabajo.
Cómo funciona
Esquema funcional del proceso. Las proporciones de materiales son ilustrativas.
Distribuir objetos compatibles dentro de la zona de trabajo del sistema.
Datos junto al equipo
| Dato de selección | 1 robot | 2 robots |
|---|---|---|
| Controladores | 1 | 1 |
| Robots | 1 | 2 |
| Área de trabajo (mm) | 2000 × 2000 | 2000 × 2000 |
| Potencia de referencia (kW) | 8 | 14 |
La selección de herramienta, los objetos y el ciclo de trabajo se definen para cada aplicación.
Selección de la plataforma
La selección parte del material, su tamaño, caudal, contaminantes y producto objetivo. Evaluamos la integración con las etapas anteriores y posteriores.