Selección automatizada
Extracción de objetos objetivo desde una corriente preparada mediante una herramienta de succión o agarre.
Separación espectral / 2 configuraciones
Robótica de clasificación
Automatiza la selección física de materiales mediante reconocimiento y un robot de clasificación. Se ofrece con herramienta de succión o de agarre para adaptar la manipulación al objeto. El equipo complementa la recuperación sobre banda y se integra a la alimentación y recogida del proyecto.
PLC + HMI · Equipo independiente o integrado a una línea
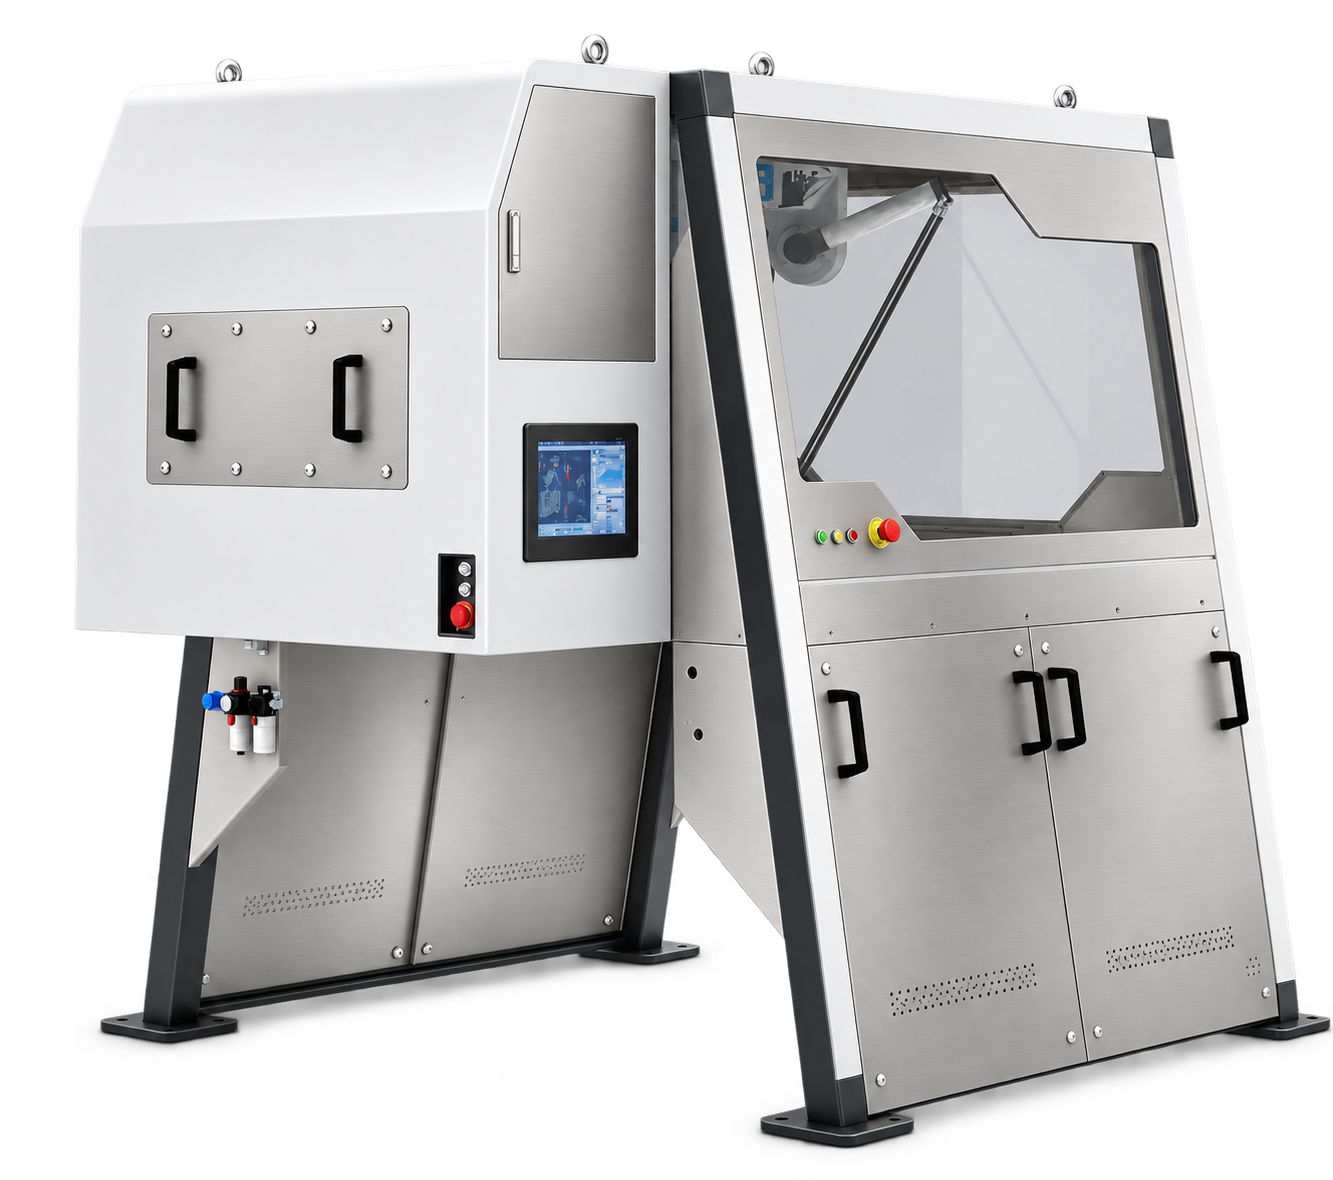
Material y destino
Extracción de objetos objetivo desde una corriente preparada mediante una herramienta de succión o agarre.
Integración de robótica en una planta para apoyar la recuperación de fracciones seleccionadas.
Cómo funciona
Esquema funcional del proceso. Las proporciones de materiales son ilustrativas.
Distribuir objetos compatibles dentro de la zona de trabajo del sistema.
Datos junto al equipo
| Dato de selección | Succión | Agarre |
|---|---|---|
| Herramienta | Succión | Agarre |
| Diámetro de trabajo (mm) | 1600 | 1600 |
| Potencia de referencia (kW) | 6 | 8 |
La selección de herramienta, los objetos y el ciclo de trabajo se definen para cada aplicación.
Detección / Succión
Reconoce características visuales como forma y color según la aplicación y la receta.
Selección de la plataforma
La selección parte del material, su tamaño, caudal, contaminantes y producto objetivo. Evaluamos la integración con las etapas anteriores y posteriores.